 nechodím na prednášky
TAR2_20120301 03 Spojitá LQ regulácia
Preber si túto prednášku so svojou AI
Skopíruj pripravený podklad a vlož ho do ChatGPT, Claude alebo inej AI — bude ťa učiť alebo skúšať len z tejto prednášky.
Zhrnutie prednášky
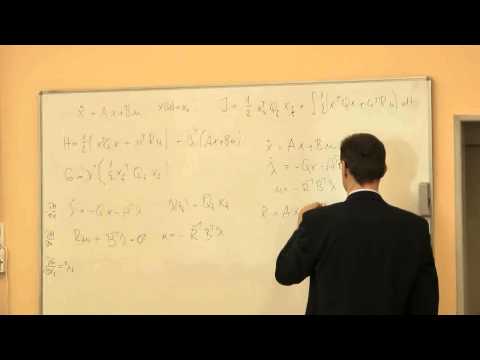
Prednáška odvodzuje spojité lineárne kvadratické (LQ) riadenie pre lineárny stavový systém s kvadratickým kritériom penalizujúcim stavy, riadiacu energiu a koncový stav. Pomocou Hamiltoniánu a Pontrjaginovho princípu minima sa odvodzujú adjungované rovnice a optimálne riadenie ako funkcia adjungovaných premenných, pričom sa zdôrazňuje výhoda LQ prístupu spočívajúca v možnosti vyjadriť riadenie ako stavovú spätnú väzbu namiesto funkcie času. Dosadením optimálneho riadenia do stavovej rovnice vzniká homogénny systém diferenciálnych rovníc pre stav a adjungovanú premennú, ktorý sa rieši pomocou tranzitívnej matice. Cieľom ďalšieho postupu je vyjadriť koncovú adjungovanú premennú pomocou koncového stavu a následne eliminovať koncové hodnoty, aby sa získal vzťah medzi adjungovanou premennou a stavom v ľubovoľnom čase, čo vedie k Riccatiho rovnici a stavovej spätnej väzbe.
- - LQ riadenie predpokladá lineárny systém (Ax+Bu) a kvadratické kritérium so stavovou, riadiacou a koncovou penalizáciou
- - Matica R musí byť pozitívne definitná (invertovateľná), matice Q a Qf pozitívne semidefinitné a symetrické
- - Hlavný cieľ je nájsť riadenie u ako funkciu stavu x (stavová spätná väzba), nie ako funkciu času ako pri variačnom počte/Pontrjaginovi
- - Z Hamiltoniánu sa odvodia adjungované rovnice: lambda' = -Qx - A^T·lambda
- - Z podmienky ∂H/∂u=0 vyplýva optimálne riadenie u = -R^(-1)B^T·lambda
- - Dosadením u do stavovej rovnice vzniká homogénny systém pre [x; lambda] riešiteľný pomocou tranzitívnej matice Φ
- - Okrajová podmienka lambda(tf)=Qf·xf sa využíva na elimináciu koncových hodnôt a smeruje k odvodeniu Riccatiho rovnice
Zhrnutie pripravené s pomocou AI z prepisu videa.


