 nechodím na prednášky
MVS - Kinematika - mechanizmy - 2/2

Preber si túto prednášku so svojou AI
Skopíruj pripravený podklad a vlož ho do ChatGPT, Claude alebo inej AI — bude ťa učiť alebo skúšať len z tejto prednášky.
Zhrnutie prednášky
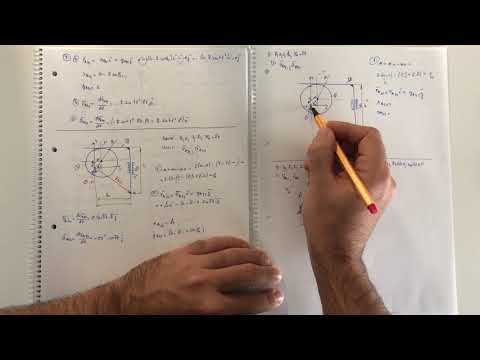
Druhý príklad kinematiky mechanizmov rieši trigonometrickou metódou sedemčlenný mechanizmus s excentrickou vačkou, zdvihátkom, kulisami a pákou, na poslednom člene ktorého leží bod A. Najprv sa overí statická určitosť pomocou vzorca 3(n−1) − Σ(odobrané stupne voľnosti), ktorý dáva 18 − 17 = 1, takže ide o mechanizmus s jedným stupňom voľnosti. Následne sa zavedie súradnicový systém a zapíše polohový vektor bodu A; súradnica x je konštantná, pretože bod sa pohybuje len vertikálne, a súradnica y sa vyjadrí pomocou uhlov φ21 a φ51 a pravouhlých trojuholníkov. Derivovaním polohového vektora podľa času vznikne vektor rýchlosti, pričom sa uplatní derivácia tangensu a zložená funkcia. Výpočet vektora zrýchlenia je ponechaný ako úloha na samostatné riešenie a ďalej sa bude prechádzať na metódu prevodových funkcií.
- - Mechanizmus má 7 členov: rám, vačka (excentrický kotúč), zdvihátko, kulisa, páka, ďalšia kulisa a člen 7 s bodom A.
- - Statická určitosť: 3(7−1) − (1·1 + 7·2) = 18 − 17 = 1, teda jeden stupň voľnosti.
- - Dotyková väzba vačka–zdvihátko odoberá 1 stupeň voľnosti, rotačné väzby a kulisy po 2.
- - Bod A sa pohybuje len vertikálne, preto x je konštantná a premenná je iba súradnica y.
- - Súradnica y = H0 + L3·tg φ51 − H1, kde φ51 = arctg[(E·sin φ21 + R + H2 − H1)/L2].
- - Vektor rýchlosti vznikne derivovaním polohového vektora podľa času, pričom derivácia tg φ51 vedie na 1/cos²φ51 a φ51 závisí od času cez φ21.
- - Pri zrýchlení treba použiť deriváciu súčinu a zloženej funkcie; ide o domácu úlohu a nasleduje metóda prevodových funkcií.
Zhrnutie pripravené s pomocou AI z prepisu videa.
Ďalšie videá z predmetu Mechanika viazaných sústav
-
 ANALYTICKÉ RIEŠENIE MECHANIZMOV 1.časť
Ladislav Rolník (MtF STU)
-
 ANALYTICKÉ RIEŠENIE MECHANIZMOV 2.časť
Ladislav Rolník (MtF STU)
-
 MVS - Dynamika - metóda redukcie
Ladislav Rolník (MtF STU)
-
 MVS - Kinematika - mechanizmy - prevodové funkcie
Ladislav Rolník (MtF STU)
-
 MVS - Kinematika - mechanizmy - prevodové funkcie 2
Ladislav Rolník (MtF STU)
-
 MVS - Kinematika - mechanizmy 1/2
Ladislav Rolník (MtF STU)